无人车方案
| 公司 | 典型场景 | 地图依赖 | AI/视觉 | LiDAR | 远程接管 | 路线特点 |
|---|---|---|---|---|---|---|
| Starship | 校园/人行道/园区配送 | 高 | 高 | 有多种传感器 | 有 | 预映射 + 自主导航 |
| Serve Robotics | 城市人行道配送 | 高 | 很高 | 有 | 有 | HD地图 + 视觉/LiDAR + AI |
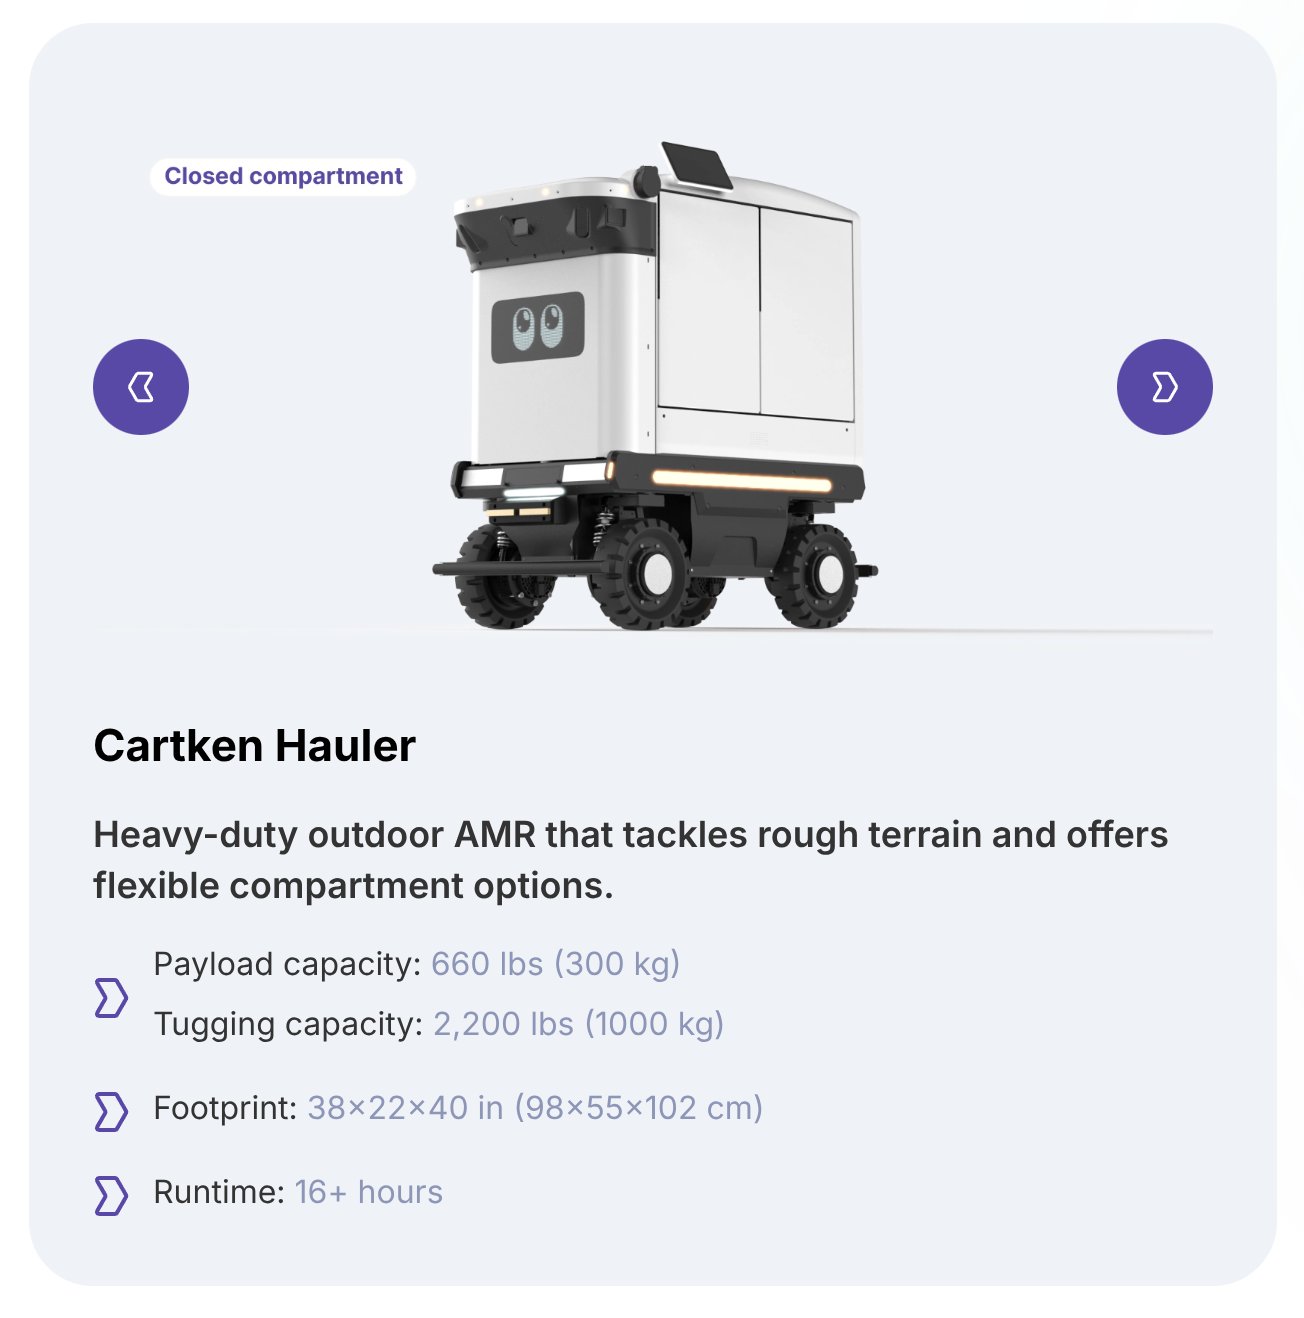
| Cartken | 园区/工厂/医院/校园 | 高 | 高 | 可不依赖 | 有 | HD地图 + Camera-first |
| Coco Robotics | 城市配送 | 中高 | 很高 | 未完全公开 | 有 | 越来越强调通用AI |
| Kiwibot | 校园/城市短途 | 中高 | 中高 | 公开程度较低 | 强 | 运营区域 + 远程运营 |
| Avride | 人行道 + 城市 | 中高 | 很高 | 多传感器 | 有 | 从自动驾驶技术下沉到配送机器人 |
| Nuro | 城市道路配送/自动驾驶 | 高 | 极高 | 有 | 有 | HD Map + AI-first + fallback |
项目启发
| 路线 | 核心思想 | 对你项目的启发 |
|---|---|---|
| Starship | 预先理解运营区域 | ⭐⭐⭐⭐⭐ |
| Cartken | HD Map + Camera-first + 室内外 | ⭐⭐⭐⭐⭐ |
| Serve | AI + LiDAR + 大规模数据闭环 | ⭐⭐⭐⭐ |
| Coco | 从遥操作向自主演进 | ⭐⭐⭐⭐ |
| Avride | 自动驾驶技术下沉到配送机器人 | ⭐⭐⭐ |
| Nuro | AI-first + HD Map + Safety/Fallback | ⭐⭐⭐ |
| RTAB-Map式运行时SLAM | 机器人自己持续理解环境 | 对你当前产品未必必要 |
地图依赖度
                    【地图依赖高】
                         ↑
                         │
                    Starship
                         │
              Cartken    │
                         │
             美团        │
                         │
      京东       白犀牛  │
                         │
───────────────┼────────────────→ AI / 数据驱动
                         │
              九识       │
                         │
             新石器      │
                         │
             Serve       │
                         │
               Nuro      │
                         ↓
                    【地图依赖低】
Cartken 技术路线
Cartken 是一家美国自主机器人公司,2019 年由前 Google 工程师和运营人员创立,最初做的是最后一公里配送机器人。公司目前总部/产品开发布局横跨美国和德国,并在底特律设有制造基地、墨西哥城设有远程运营中心
                    ┌──────────────────────────┐
                    │       Fleet Manager      │
                    │      云端车队管理系统      │
                    │                          │
                    │  任务 / 位置 / 电量 / ETA │
                    │  数据分析 / 多车调度       │
                    └────────────┬─────────────┘
                                 │
                         4G / LTE / 网络
                                 │
              ┌──────────────────▼──────────────────┐
              │          Teleoperation               │
              │            远程人工                 │
              │                                     │
              │  正常情况:机器人自主运行            │
              │  异常情况:人工远程介入              │
              └──────────────────┬──────────────────┘
                                 │
       ┌─────────────────────────▼─────────────────────────┐
       │                    Robot                          │
       │                                                   │
       │   ┌──────────────┐     ┌─────────────────────┐   │
       │   │   Mapping    │     │      Autonomy       │   │
       │   │  运营地图     │────►│      自主驾驶        │   │
       │   │              │     │                     │   │
       │   │ 可通行区域    │     │ AI视觉              │   │
       │   │ 禁行区域      │     │ 深度/彩色相机        │   │
       │   │ 路线/站点     │     │ 多传感器融合          │   │
       │   └──────────────┘     │ 动态避障              │   │
       │                        │ 路径选择              │   │
       │                        └──────────┬──────────┘   │
       │                                   │              │
       │                          ┌────────▼────────┐     │
       │                          │     Vehicle     │     │
       │                          │      车辆底盘    │     │
       │                          │                  │     │
       │                          │ 全向/零转弯半径   │     │
       │                          │ 越野 / 室内外      │     │
       │                          │ 载荷 / 电池        │     │
       │                          └──────────────────┘     │
       └──────────────────────────────────────────────────┘
Camera First
                 Camera
                    │
          ┌─────────┴─────────┐
          ↓                   ↓
       RGB图像              Depth
          │                   │
          └─────────┬─────────┘
                    ↓
              AI / 感知算法
                    │
          ┌─────────┼─────────┐
          ↓         ↓         ↓
       行人       障碍物     可通行空间
          │         │         │
          └─────────┴─────────┘
                    ↓
                 导航决策
AI / 感知算法
“AI / 感知算法”不是一个单独的 AI 模型,而是一整套从图像/深度数据 → 环境理解 → 导航可用信息的算法链
Cartken 并没有公开到模型名称、网络结构、训练框架这一层。官方只明确说过:使用 AI 模型做目标检测,以及定位算法;训练数据达到数十万张图像,并用于识别障碍物、行人、交通信号等。当前官方进一步概括为 AI + camera-based perception + sensor fusion + adaptive navigation
- 目标检测 / 语义识别
- 空间理解
- 深度估计 / 3D空间理解
- Traversability / 可通行性
AI增强的传统机器人架构
Cartken 2022 年公开的是:NVIDIA Jetson AGX Orin + 6 cameras + SLAM
0
次点赞